
英國無人水面載具(USV)發展
(上與下) 英國索納達因測試導航系統(Sonardyne Tests Navigation Systems)公開了該集團發展的SEA-KIT X型
無人水面載具,這是英國國防部防衛科學與技術實驗室(DSTL)一項USV技術競賽之下的其中一個團隊。


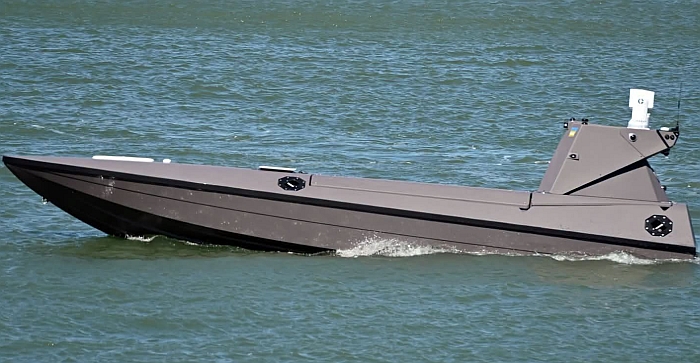
(上與下) Kraken的Scout水面載具,用於皇家海軍蜂巢(Project Beehive)
──by captain Picard
|
英國國防部首席科學顧問研究項目(Chief Scientific Adviser’s Research Programme)中,有一個公開競標項目是「自主航行孵化器」(Autonomy Incubator),目標是尋找以及發展關於防衛用無人系統的新技術,將來可用於DSTL無人項目(Autonomy Programme)或其他類似的研究發展項目。「自主航行孵化器」項目的經費由英國國家防衛安全加速器(National Defence and Security Accelerator,DASA)管道提供。在2019年,「自主航行孵化器」項目展開一項動態世界競賽(Dynamic World competition),目標是確認現階段英國防衛相關的無人技術項目的關鍵要素。在這項競賽中,英國國防部防衛科學與技術實驗室(Defence Science and Technology Laboratory,DSTL)透過DASA,總共會發佈21個自主航行器研發合約給各家廠商,總經費約210萬英鎊。 在2020年5月底,索納達因國際(Sonardyne International Ltd)旗下的索納達因測試導航系統(Sonardyne Tests Navigation Systems)公開了該集團發展的SEA-KIT X型無人水面載具(USV),這是該公司參與「自主航行孵化器」競賽項目的技術原型,此時正展開海上測試。SEA-KIT X長度12m,續航力約10000海里,能攜帶2.5 tonnes的任務籌載,可搭載各種現成的USV用感測器,能支援各項近岸水域的作業;此外,還能用來施放、回收水下無人自航載具(Autonomous underwater vehicles,AUVs)以及遙控載具(Remotely Operated Vehicles ,ROVs)等,能支援各項海軍任務包括情報蒐集、水文數據測量、海上通信中繼等等。索納達因將該公司領先市場的SPRINT-Nav整合導航設備整合在SEA-KIT X上,並與另一項DASA發展的實時動能(Real-time Kinematic,RTK)全球定位(Global Positioning System,GPS)系統一起測試;RTK GPS是用於充滿挑戰性的嚴苛環境下的GPS定位導引系統。 一般的USV經常需要不間斷地仰賴導航定位的全球導航系統(Global Navigation Satellite System, GNSS)與國全球定位系統(GPS)來提供正確的位置資訊,然而實際軍事需求上,GNSS與GPS常因各種原因失去衛星信號,包括在沿海地形(港灣、峽灣、峭壁等)遭受遮蔽,或遭受人為刻意干擾阻斷等等;因此,軍事用途的USV的導航系統在收不到GPS、GNS信號時,必須自動仰賴其他探測手段來維持態勢感知(situational awareness)並保持正常安全的航行;如沒有這種能力,就必須仰賴人工遠端遙控,不僅增加了成本,在一些超水平線(over-the-horizon)的作業場合中也增加了風險。索納達因的INT-Nav整合導航系統已經用於許多無人水下載具(UUV),能在GPSS、GNSS遭到阻斷的環境下,繼續維持不間斷的航行作業能力,適合擔任具有挑戰性的任務如水雷反制(MCM)等等。 無人水面/水面下載具(USSV)
在2022年9月2日,英國國防部發佈皇家海軍與陸戰突擊隊(Commando)的無人水面/水面下載具(Uncrewed Surface and
Subsurface Vessel,USSV)項目的招標通知(Tender
Notice),要求有興趣的廠商在10月4日之前回覆。USSV是個快速發展項目,因此英國國防部希望廠商基於現成以驗證的設計來發展USSV;有興趣參與的廠商完成註冊後,首先完成預資格審查問卷(Pre-Qualification
Questionnaire
Questionnaire,PQQ)並提交國防部審查;通過PQQ審查的合格參標廠商會收到項目下一階段的邀標(Invitation to
Tender),提出該公司的提案(10月17日之前提交)。隨後,英國國防部評估參標廠商提交的提案,與其中至少一家公司簽署合約(預算約445萬英鎊),依照最低可行產品(Min
Viable Product
,MVP)程序進行設計/發展/原型製造工作,最後進行原型性能展示。USSV的發展與展示工作從2022年12月展開,最後需在2025年3月31日之前交付一個具備完整作業能力的USSV原型。 蜂巢計畫(2026) 在2026年3月上旬,皇家海軍發佈一項通知,準備與克拉肯(Kraken Works Ltd)公司簽署合約,購買20艘無人水面載具,項目名稱是蜂巢(Project Beehive),價值約1025萬英鎊(加入增值稅(VAT)之後為1230萬英鎊),執行期間是從2026年3月到2027年3月。克拉肯是在與12家公司的競爭之中脫穎而出,其他參與競爭者包括BAE Systems、康斯堡(Kongsberg)以及 L3Harris英國分公司等。這些載具會成為皇家海軍水面船隊(Surface Flotilla,SURFLOT)的一部份,用於支持訓練、部署標靶、作戰發展(warfare development)、能力發展(capability development)以及在英國領海進行各項作業勤務。依照合約通知記載,「蜂巢」項目的水面載具也會用來測試皇家海軍轉型為有人/無人「混合海軍」(Hybrid Navy)的新技術,並由皇家海軍的破壞性創新能力團隊操作。 「蜂巢計畫」的結構採用羅旋發展,採用開放式系統架構,以利於未來的技術升級和實驗用途。首批此種USV預計成熟度在TRL4到TRL5之間,能用來測試新出現的自主操作技術以及其他能力。 在2026年4月29日,第一海相(General Gwyn Jenkins)格溫.詹金斯上將(General Gwyn Jenkins)在皇家聯合研究所(Royal United Services Institute,RUSI)智庫機構舉行的「費雪勳爵講座」(inaugural Lord Fisher lecture)中透露,此時克拉肯已經將20艘無人水面載具交付「蜂巢計畫」,並交由第47皇家陸戰突擊隊(47 Commando Royal Marines)進行訓練與操作;此外,海岸武力中隊(Coastal Forces Squadron)也操作此型載具。Kraken的中型K3斥候(Medium K3 SCOUT)水面載具是一種高速模組化平台,長約8.4m、寬1.9m、吃水0.8m,由柴油機推進,航速可達55節,可攜帶約1300磅(589kg)籌載。克拉肯的生產設施在漢普夏郡的費勒姆(Fareham, Hampshire)。除了K3 SCOUT之外,克拉肯的產品還包括K4 MANTA半潛水面輸送載具以及K5 KRAKEN海上精準交戰平台 在2026年5月初,皇家海軍「蜂巢」項目的承包商克拉肯科技集團(Kraken Technology Group)表示,該集團強力支持皇家海軍大西洋堡壘(Atlantic Bastion)概念,並聚焦在將無人系統整合到皇家海軍海上能力中;然而該公司強調,如「大西洋堡壘」這樣的工作需要更大規模的投入,「拼湊(patchwork)的方式不會有效」。例如,北極圈海域(High North)惡劣的天候、結冰、霧以及惡劣的通信條件,會對平台提出額外的要求,需要適當的強化。該公司表示,其產品都設計成可以在高海況、天氣惡化之下維持操作,而這都需要配合額外的氣候擴充套件,例如將除冰設計整合到甲板佈局之中,並在主機艙加入冷卻措施來適應極端環境。 蜂巢計畫首次部署 在2026年5月12日,英國國防部宣布,將在中東部署自主獵雷設備、「蜂巢」無人艇系統、先進反無人機系統,以及皇家空軍颱風戰機和Type 45龍號(HMS Dragon D35)驅逐艦,作為未來一項防禦性任務的一部分,以確保霍姆茲海峽。的航行自由。這項防禦任務將在條件允許時正式執行,並獲得1.15億英鎊的新資金支持,用於採購獵雷無人系統與反無人機裝備。 英國國防部稱,在一次由超過40個參與多國軍事任務(Multinational Military Mission)國家代表出席的國防部長視訊峰會中,英國國防大臣強調英國的領導角色,其中包括參與一個負責協調行動的多國聯合司令部。英國對這項多國任務的貢獻將包括先進自主化裝備,這也是皇家海軍邁向混合型海軍(Hybrid Navy)轉型的一部分。其他國家也在此次視訊峰會中宣布各自將投入多國軍事任務的能力與裝備。
除了颱風戰機與龍號驅逐艦外,英國國防部提到將部署的單位與裝備將包括: 2.模組化的「蜂巢」(Beehive)系統,包括高速自主化的Kraken無人艇,使多國部隊能夠偵測、追蹤、辨識並消除潛在威脅。 3.英國先進軍事掃雷專家部隊,目前已在英國本土進行掃雷作業準備。 K3斥候載具傳輸通信到中國 2026年8月10日,英國電郵報(The Telegraph)披露,英國國防部發現皇家海軍從今年3月開始操作的Kraken K3 斥候無人水面載具上的攝影機,開始秘密傳送「心跳通信」(heartbeat communications,確認該裝置是否上線以及運作正常)到一個位於中國境內的IP。 K3斥候水面載具上主要用於搜索的光電/紅外線(EO/IR)攝影機是加拿大潮流科學機構(Current Scientific Corporation)的夜間導航者3000(Night Navigator 3000)系列,其旋轉塔安裝在載具頂部;經過調查,發出心跳通信的並不是這部主要光電儀,而是載具上比較次要的固定式監視攝影機。生產K3斥候的廠商克拉肯發言人對電郵報透露,它們注意到載具上載具上使用的一部份第三方提供、符合國防授權法(National Defense Authorization Act,NDAA)規範的攝影機,使用了小部分在英國境外生產的組件;但克拉肯也強調,他們確信沒有任何機敏資料被蓄意分享到外部,任何可能的潛在弱點都已經被辨識並關閉。英國國防部稱,這個問題是在一個例行的網路弱點評估中發現,之後進一步調查顯示沒有發現任何國防部資料或系統被從內部存取、破壞或向外傳出。在此事件發生前,英國國防部就已經指示要在敏感區域移除中國製的硬體與攝影機。
先鋒無人水面載具 |
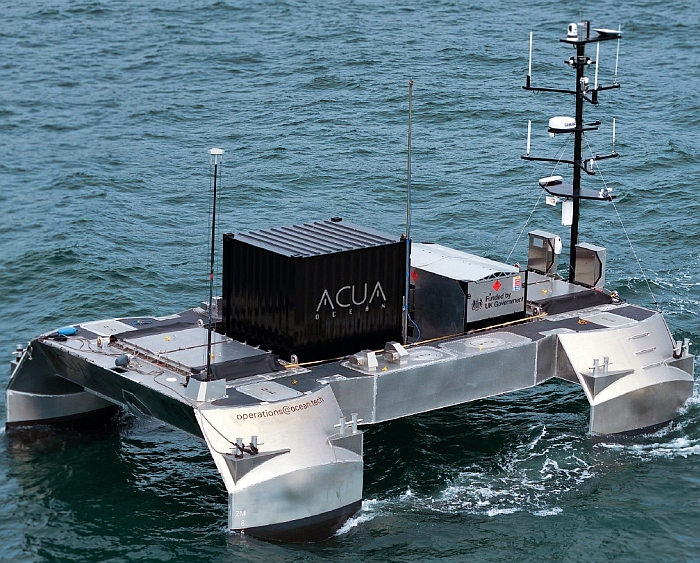
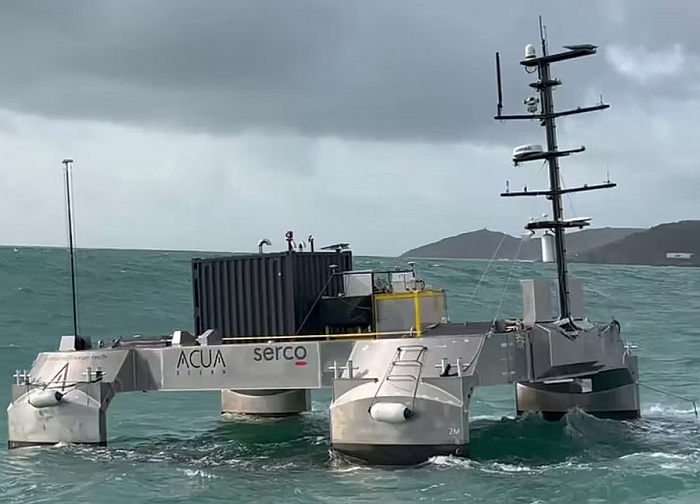
(上與下)英國ACUA Ocean研發的Mk1先鋒(Pioneer)無人水面載具在2026年6月在樸利茅資外海
進行測試。測試期間,先鋒USV搭載了用於水文研究的波束迴聲探測器以及CommsAudit SPECTRA
電子截收定向系統,進水海底水文調查以及電子情報蒐集兩項工作。
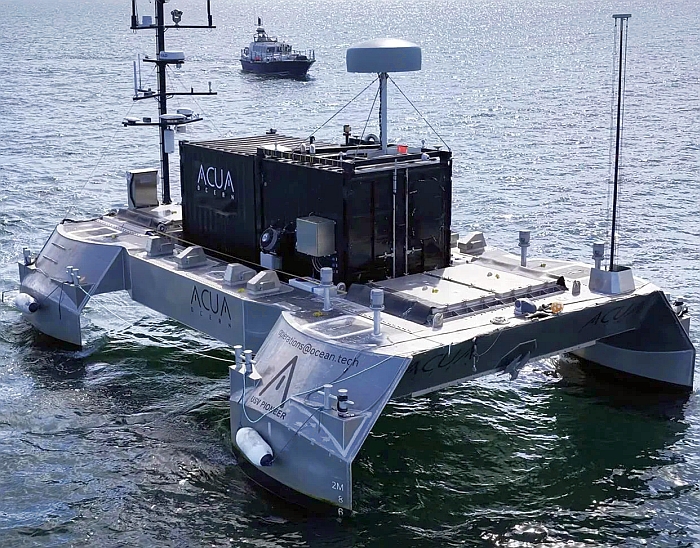
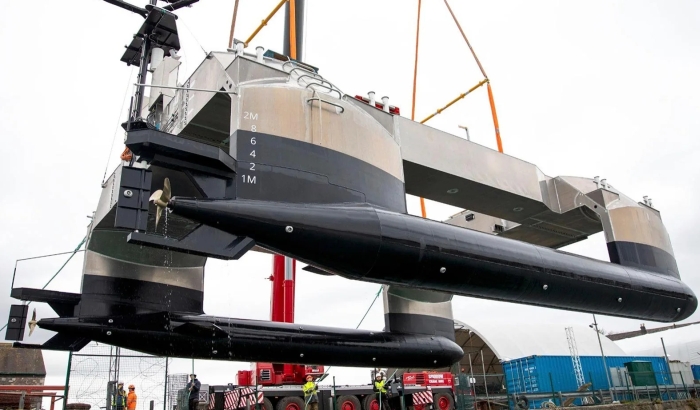
(上與下)先鋒無人載具採用小水面雙體(SWATH),由前、後各一對支架連結水下的潛體。
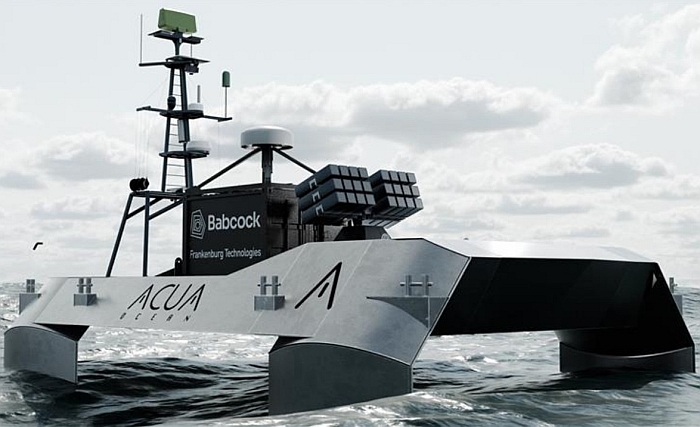
2026年7月法茵堡航太展中,巴布克在2026年7月法茵堡航空展(Farnborough International Airshow)期間
,巴布克、ACUA Ocean 與富蘭肯堡科技簽署協議,打算將富蘭肯堡科技的低成本精準飛彈
與巴布克多領域發射武器系統的組合,部署在先鋒無人水面載具上,用來對抗
一次性無人機對海上航運日漸興盛的威脅。
|
在2024年2月,位於普利茅資(Plymouth)湯查普碼頭(Turnchapel Wharf)的ACUA Ocean公司建成了第一艘先鋒(Pioneer)Mk.1無人水面載具(USV),在2024年年底下水。經過16個月的程序,先鋒號通過勞氏船籍社( Lloyd’s Register)認證,依照英國海事與海岸防衛協會用於無人遙控水面載具( Remotely Operated Unmanned Vessels)的工作艇規範(UK Maritime and Coastguard Agency Workboat Code)。這類低成本、長續航力USV顯然是針對皇家海軍大力推動的「混合海軍」(Hybrid Navy)的無人載具需求。 ACUA Ocean已成為英國「權杖」(SCEPTRE)企業聯盟的一員,該聯盟已被英國國防部選入國防數位決策加速器(Digital Decision Accelerators for Defence, DDAD)框架;DDAD 的目的在於加速防衛領域採用先進的數位化決策支援能力,以提升決策效率與作戰效能。SCEPTRE聯盟各公司共同提供整合式的指揮管制(C2)生態系統與可直接投入英國國防部的前線運用能力。該聯盟的其他成員包括: Hadean:專長是指揮與管制(Command and Control, C2)軟體
2iC:數位骨幹(Digital Backbone) 2iC:數位骨幹(Digital Backbone) Vizgard:人工智能視覺(AI Vision) Kraken:無人系統(Uncrewed Systems)
Evolve Dynamics:感測器技術(Sensors) 在2026年6月22日至26日,先鋒MK1在普利茅茲(Plymouth)外海進行了持續超過100小時的連續作業,在距離岸邊16至20海里的水域作業,並由ACUA Ocean在普利茅茲岸上的遠端控制中心監控。在此次測試中,Mk1先鋒號總共進行兩像獨立任務,包括一次使用多波束迴聲探測器(multi-beam echo sounde)進行水文研究,另一次則是搭載CommsAudit SPECTRA超高解析度定向(Super Resolution Direction Finding)電子監視系統的探測任務;這兩項測試的籌載都是在測試兩天前安裝到載具上 。作業時,探測到的水文資料都時時回傳ACUA Ocean在岸上的控制中心,而CommsAudit則由一個在切爾滕納姆(Cheltenham)的控制中心獨立管理。 在這次作業中,部署在英格蘭南岸的李奧納多(Leonardo)Guardian Vantage電子截收與信號情報 (SIGINT) 系統也協助參與。在這一輪試航中,先鋒號歷經超過2m的浪高、超過攝氏35噸的氣溫、背景電磁風暴環境等,但任務從未中斷。水文系統在數十平方海里的英吉利海峽海面,蒐集了相當於海軍部海圖等級(Admiralty chart-standard )的測深(bathymetric)數據,而CommsAudit SPECTRA電子截收系統持續追蹤多個空中與海上電磁發射源。在作業中,CommsAudit SPECTRA系統成功標定一個位於22公里外的低功率個人衛星定位信標(satellite Personal Locator Beacon),標定其位置在20公尺級精確渡以內,然後自動傳輸給皇家海岸防衛隊(HM Coastguard)。 基本設計 先鋒USV採用小水面雙體(Small Waterplane Area Twin Hull ,SWATCH)構型來降低橫搖與縱搖幅度,兩側各有兩個支柱來連接兩側潛體;狹長的潛體形狀類似魚雷,為載具提供浮力;SWATH將水線面積盡可能降低,且提供浮力的潛體在水中,盡可能減少受到海水表面波動影響程度。 先鋒載具全長14.2m,全寬9m,全高10m,吃水2m,從水線到桅杆頂的感測器高度8m,排水量約28.9噸。先鋒USV能以4至4.5節航速持續作業約50天,續行距離約5500海里;航速超過6.5節以後,載具的燃油使用效率就會明顯降低,而短暫的最大衝刺航速8節。 先鋒USV的動力系統是基於長時間在海上作業而設計,包括模組化的柴油發電機組與電力機櫃(electrical racks),安裝在防震基座上以提高耐用性並簡化維修作業,載具上攜帶4000公升燃料,可為艇上籌載提供的電力功率為50KW;推進系統含電池-電力混合系統,此外還有一個艇首推進器保持船位。先鋒級的操縱極為靈活,能靠首部推進器實現中心軸旋轉。首艘先鋒Mk1採用雙軸固定式螺旋槳推進器以及雙舵(位於兩側潛體末端),而改進的先鋒Mk.2則會引進兼具推進與轉向控制能力的吊艙推進器(azipod thrusters)。此外,其他動力選項包括氫氣或其他動力模組等。 先鋒USV的承載甲板可搭載2個ISO規範10英尺集裝箱或1個20英尺集裝箱(TEU)模組,總籌載量7公噸。先鋒USV的感測器包括360度全週界攝影機、2個涵蓋紅外線夜視能力的導航攝影機、Class A的AIS詢答器、導航雷達、NAVTEX與雙頻VHF無線電通信、周遭聲響(ambient sound)感測器、兩套全球導航衛星系統(Global Navigation Satellite System,GNSS)終端、用於近岸作業的4G通信、UHF遙控(RC)的外界導航與靠泊航行操作信號介面。
先鋒USV採用雙系統操作策略;在狹窄水域操作迴旋如進出港導航、進出泊位等,使用手持式UHF遙控器控制;而在航行作業的視線以外(beyond-line-of-sight)控制以及任務管理、時實資料傳輸等,則由一個岸基遠端作業中心(Remote
Operations Centre ,ROC)指揮控制。ROC配備能提供必要算力的計算機與ACUA
Ocean自行研發的FleetMind專有軟體整合監控與任務管理軟體。FleetMind可讓操作人員從遠端作業中心(ROC)對船舶內部系統進行遠端監控與控制。其安全引航與導航軟體解決方案提供的能力包括良好的態勢感知能力(Situational
Awareness)、海圖管理與航程規、船舶操控與引航、對外語音與文字通訊、符合英國對商業用途無人水面載具(USV)營運的法規要求。先鋒採用開放式系統架構、基於攝影機(CAN-based)匯流排的控制系統,採用商規刀鋒伺服器的19吋機櫃來安裝計算機,可輕鬆整合各種第三方軟體產品,讓操作人員能夠依需求選擇偏好的解決方案;。該系統可支援無人水面載具(USV)的自主或自動化運作、以目標為導向的任務規劃與管理、定點保持(Station
Keeping)與動態定位(Dynamic Positioning)、籌載(Payload)的自主或自動化操作與控制。 1.多波束測深儀(Multibeam Echosounder,MBES):採用吊艙(gondola)部署方式,提供可靠、易於部署且節能的高至超高解析度海床測繪能力,可滿足所有海洋相關的測量標準。 2.整合式遙控拖曳式水下載具(Remotely Operated Towed Vehicle,ROTV):可執行高解析度資料蒐集,以及水下目標的探測與分類。系統可搭載多種感測器,例如多孔徑側掃聲納(Multiaperture Sidescan Sonar)、多波束測深儀(MBES)及磁力儀(Magnetometer)。 3.海床下地層剖面儀(Sub-bottom Profiler):與 MBES 系統一起整合安裝於可收放式吊艙,可執行高解析度多感測器海洋測量,適用於海底電纜、管線及工程前期勘測等作業。 4.深水聲納(Deepwater Sonar):適用於跨洋海底電纜路線勘測及深海能源開發作業,可將大型深水多波束聲納整合至固定式吊艙系統中。 5.航行式水體剖面儀(Moving Vessel Profiler):支援海洋地球物理資料蒐集,可在船舶航行過程中持續監測水柱中的聲速分布,確保聲納系統維持最佳測量精度,無須停船即可持續進行測量,大幅提升作業效率。 先鋒USV能夠長時間在較高海況下於海上作業並持續維持作戰效能,與多用途海洋監視艦(MROS)及其他採用小水線面雙體船(SWATH)設計的平台一樣,都被視為最具競爭力、優先納入此作戰概念的候選平台。 海上反無人機飛彈系統平台 在2026年7月法茵堡航空展(Farnborough International Airshow)期間,巴布克與ACUA Ocean Technologies簽、愛沙尼亞的富蘭肯堡科技(Frankenburg Technologies)英國分公司簽署合作備忘錄,將一同研究把低成本飛彈部署於無人水面船隻,用來在海上對抗敵方無人機攻擊。在這項合作方案中,巴布克提供該集團的多領域發射系統,富蘭肯堡科技提供低成本精準飛彈系統,而ACUA Ocean提供先鋒(Pioneer)無人水面載具。 早先在2026年1月,巴布克就與富蘭肯堡科技簽署協議,合作開發對抗一次性無人機威脅且符合經濟效益的方案;因此,接下來的進一步發展就是將此方案部署在ACUA Ocean的無人水面平台上,以因應近年在紅海、俄烏戰爭或美伊戰爭中急速升高的一次性無人機威脅。
|